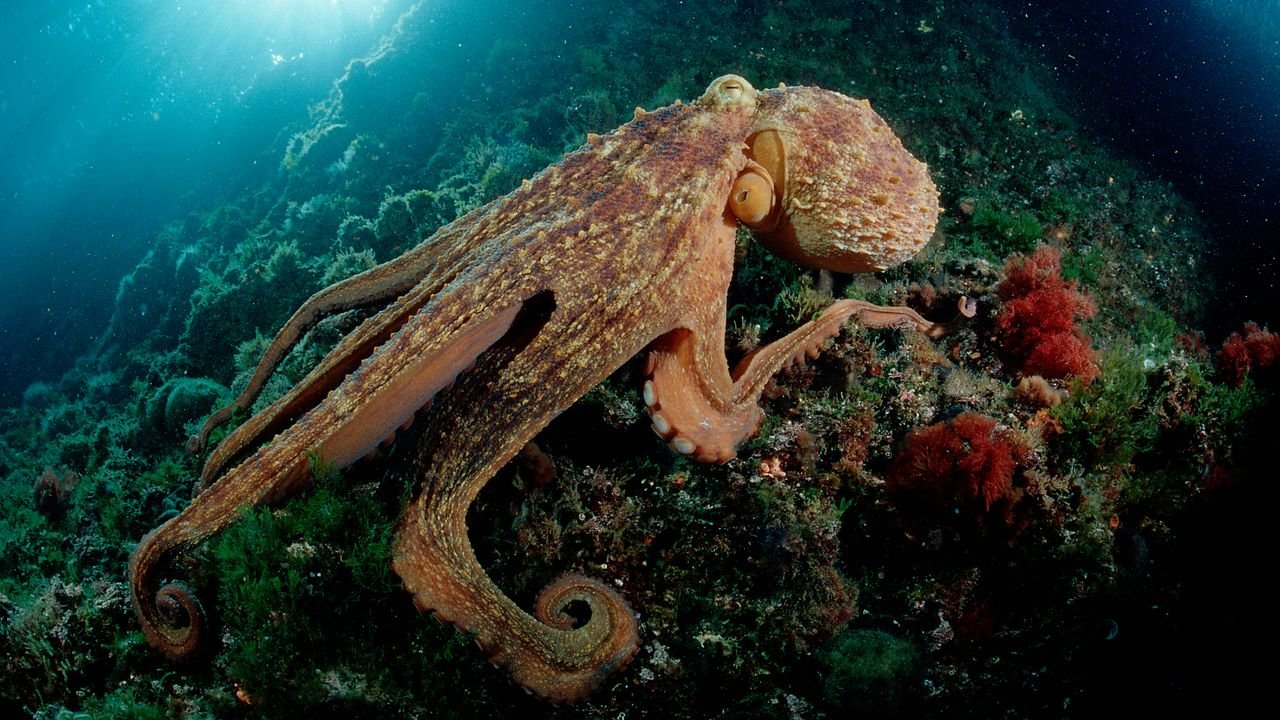
El pulpo, gracias a su cuerpo blando sin esqueleto y a sus ocho tentáculos, es capaz de colarse por huecos mucho más pequeños que su propio cuerpo. Esta capacidad, que le resulta útil para huir de los depredadores o capturar presas, es también uno de los objetivos a los que aspira la robótica.
Un estudio reciente realizado por un equipo de investigación de la Universidad Nacional de Singapur, entre otras instituciones, ha revelado que estos movimientos del pulpo siguen un proceso de entre tres y cuatro pasos, dependiendo del tamaño del orificio."Hasta ahora no se disponía de ninguna información sobre el mecanismo que permite al pulpo atravesar aberturas mucho más pequeñas que su propio cuerpo", explica Wen-Tzu Hsing, de la Universidad Nacional de Singapur.
Se cree que el pulpo es capaz de realizar movimientos complejos combinando, a modo de “componentes” (primitivas motoras), movimientos estereotipados como la propagación de la flexión (el movimiento que transmite la flexión formada en la base del tentáculo hacia su extremo), la extensión (el movimiento de estirar el propio tentáculo), la torsión y el endurecimiento. Además, se sabe que, al pasar un tentáculo por un orificio, pueden ajustar estos movimientos según la situación. Sin embargo, los detalles del movimiento al pasar todo el cuerpo por un orificio seguían sin estar claros hasta ahora.
El procedimiento varía según el tamaño del orificio
Shin y su equipo de investigación crearon un dispositivo dividiendo un tanque con una placa acrílica transparente que tenía un único orificio de diferentes tamaños, lo que permitía al pulpo pasar al otro lado a través de dicho agujero. Bloquearon el paso del pulpo por cualquier otro hueco y grabaron en video su movimiento a través del orificio.
El experimento involucró a tres pulpos mediterráneos subadultos (Octopus vulgaris), utilizando la distancia entre sus ojos como indicador de tamaño corporal. Un individuo, con una distancia entre ojos de 15-20 mm, fue evaluado con un orificio de 20 mm de diámetro, mientras que los otros dos, con una distancia entre ojos de 30-35 mm, fueron evaluados con un orificio de 30 mm de diámetro. En otras palabras, el primer caso, donde el diámetro del orificio era mayor que la distancia entre ojos, se definió como un "orificio grande", y el segundo caso, donde el diámetro del orificio era menor que la distancia entre ojos, se definió como un "orificio pequeño".
El experimento reveló que, tanto con una placa acrílica de orificio grande como con una de orificio pequeño, el pulpo primero extendía un brazo hacia el otro lado del orificio para explorar. A continuación, introducía varios brazos en secuencia, haciendo contacto directo con el orificio. En este punto, su cabeza, manto (la membrana muscular que rodea los órganos internos) y algunos brazos restantes aún se encontraban en el lado original. En el caso del orificio grande, finalmente, mientras empujaba contra el otro lado de la placa divisoria con los brazos que ya habían pasado, tiraba de los brazos restantes, la cabeza y el manto para atravesar el orificio.
Por otro lado, al pasar por un agujero más pequeño, el proceso era el mismo hasta la segunda etapa, donde varios brazos pasaban para cerrar el agujero, pero las acciones posteriores eran ligeramente diferentes. El pulpo giraba su cuerpo hacia arriba, empujando las bases de los brazos que ya habían pasado más profundamente en el agujero para ensanchar el paso. Desde esa posición, giraba y estiraba sus brazos hasta que todos pasaran primero. Luego, en la cuarta etapa, volvía su cuerpo a su posición original y sacaba la cabeza y el manto al final.
En este experimento, de un total de 30 intentos en los que el pulpo logró pasar por el agujero, en 14 ocasiones, con un agujero grande, realizó una maniobra de tres pasos, mientras que en ninguna ocasión realizó una maniobra de cuatro pasos. Con un agujero pequeño, una vez realizó una maniobra de tres pasos y en 15 ocasiones una maniobra de cuatro pasos. El análisis estadístico reveló que esta elección de procedimiento estaba significativamente relacionada con la diferencia relativa entre el tamaño del pulpo y el tamaño del agujero.
Cuando el pulpo finalmente saca la cabeza y el manto, las imágenes de perfil muestran cómo deforma el manto para reducir su diámetro. Se cree que el pulpo utiliza los músculos transversales de sus brazos y los músculos circulares de su manto para ajustar la sección transversal de cada parte.
Sin embargo, este video se centra en los brazos y la cabeza, y no analiza sistemáticamente el movimiento del manto. El papel del manto es un tema para futuras investigaciones.
Se observó cierto sesgo en el uso de los brazos. Los brazos utilizados inicialmente para pasar por los orificios y los que empujaban la placa con ventosas tendían a ser los delanteros. Además, los dos brazos del lado izquierdo eran los más elegidos para el paso inicial. En la segunda etapa, el número de brazos que pasaron por los orificios osciló entre 3 y 5, siendo 4 el número más común. El equipo de investigación sugiere que este sesgo hacia el lado izquierdo podría deberse a la asimetría del dispositivo, que facilita la visualización de lo que ocurre en el exterior desde un lado.
¿Será útil para controlar robots blandos?
Además, se realizaron experimentos con cuatro pulpos mayas juveniles de cuatro meses de edad (Octopus maya), con los ojos separados entre 10 y 15 mm, pero ninguno intentó pasar por un orificio de 10 mm de diámetro. Posteriormente, se probó a dos de estos pulpos con un orificio de 20 mm de diámetro; en todos los intentos lo atravesaron en tres pasos. En una condición donde había orificios de diferentes tamaños, un pulpo intentó pasar primero por el orificio más pequeño y fracasó, antes de lograr pasar por el orificio más grande.
Este estudio también tiene sus limitaciones. En este experimento, cada pulpo mediterráneo fue sometido a un único conjunto de condiciones. Por lo tanto, actualmente es imposible determinar si las diferencias en el procedimiento se debieron al tamaño de los orificios o a diferencias individuales.